第三方研究摘要 · 国际机器人联合会
从感知到自主:AI 正在如何改变机器人
国际机器人联合会梳理了 AI 在感知、语言、导航与控制中的应用,以及随之而来的安全问题。
阅读原始来源 ↗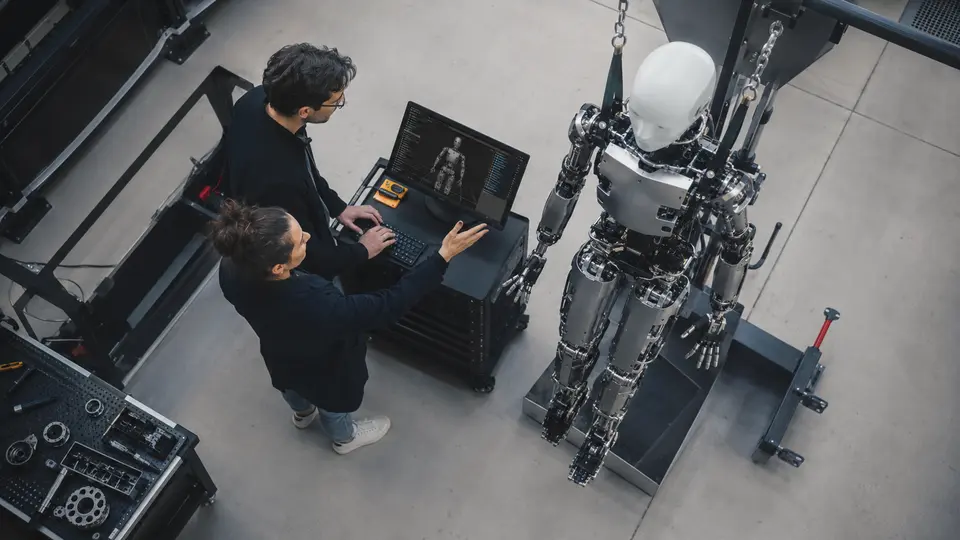 概念视觉
本文是 FUURAA 基于所列公开来源撰写的编辑分析,与被引用机构相互独立。原始资料仍归其作者及发布机构署名,资料选择、综合与判断由 FUURAA 负责。除非另有明确说明,任何被引用机构均未审阅、认可或支持本文。
外部公开资料
公开来源说明了什么
IFR 说明计算机视觉、自然语言处理、传感器融合、SLAM、强化学习与生成式 AI,正扩展机器人在物流、制造和服务行业中的能力。
报告也强调具身系统的另一面:网络安全、受污染数据、偏见、不可预测行为、物理安全与能源消耗。现实世界中的失效可能比软件错误造成更直接的后果。
FUURAA 编辑分析
FUURAA 编辑观点
面向公共利益、以证据为基础的分析
具身智能不是把一个 AI 模型简单放进机器,而是把感知、规划、执行、人机交互、安全、维护与物理风险连接成统一系统。
FUURAA 将人形机器人视为长期开发方向。AFUU™在复™ Humanoid Platform 仍处于开发中;本文描述的是行业整体发展,并不代表 AFUU™在复™ 已经具备相关完整能力。
- 具身智能是一项系统级工程,必须同时连接感知、语言、导航、控制、执行、人机交互、安全与维护,不能只以单一模型能力评价。
- 更高自主性可以创造实际价值,但现实世界的物理后果,使可靠性、网络安全和失效恢复成为设计起点,而非上线后的补充。
- 公众表达必须区分已经公开的行业趋势与仍处开发中的个别平台能力,不能把行业进展自动等同于某一产品已经实现。
机器人正在形成一体化 AI 技术栈
国际机器人联合会说明,计算机视觉、自然语言处理、传感器融合、SLAM、强化学习与生成式 AI 正在扩展机器人在物流、制造和服务领域的能力。它们的价值不仅来自单项性能,更来自能否作为一个系统共同工作:机器人要把感知转化为规划,把规划转化为物理动作,再根据动作结果更新对环境的理解,每一步都可能引入新的不确定性。因此,具身智能应被视为一个相互连接的运行系统,而不能只依据一次模型演示或若干醒目功能作出判断。
物理行动改变了错误的性质
IFR 同时指出网络安全、受污染数据、偏见、不可预测行为、物理安全和能源消耗等问题。软件中的错误输出,有时可以在影响现实前被发现;机器人却可能移动、搬运、导航或接触人员与设备,使错误在被识别前已经转化为物理后果。这并不意味着应拒绝自主系统,而是要求根据每种应用的实际后果设计权限、运行边界、监测和安全恢复机制。自主程度应由任务与环境决定,而不应服从于笼统的“自主性越高越好”。
应用价值必须结合具体场景
工业、物流与面向人的服务具有不同的运行条件。自适应检测、移动和物料处理可能减少重复性工作,自然语言交互也可能提升可用性,但适合受控设施的能力未必适合开放环境或脆弱用户身边。评估时应关注现场有哪些人、机器能够影响什么、系统如何识别不确定性,以及责任人员能否及时干预。维护同样属于核心能力:预测性维护和高效控制可能延长设备寿命,但前提是磨损、性能下降与失效状态能够被持续观察。
公开主张必须与证据相称
机器人传播经常从实验室能力快速跳到通用产品印象。更公允的做法,是清楚区分研究演示、有限场景部署与经过验证的持续运行表现。FUURAA 将人形机器人视为长期发展方向,但 AFUU™在复™ Humanoid Platform 目前仍在开发中,本文讨论的行业能力不能被理解为 AFUU™在复™ 已经完整实现的功能。坚持这一边界既保护公众信任,也维护工程纪律;未来任何能力主张都应对应测试结果、运行条件和明确限制。
不同观点与不确定性
现有证据尚不能确定什么
- 并非每一种有价值的机器人应用都需要人形外观或广泛自主性。对于特定任务,形态更简单、运行边界更窄的设备可能更容易实现可靠结果。
- 严格控制可能降低灵活性并减慢部署,但取消控制不会消除风险,只会把不确定性转移给用户、工作人员和周边环境。
公共利益与各方影响
这对不同参与者意味着什么
公众应清楚知道机器人能够做什么、可在哪里运行、由谁监督,以及发生问题时如何报告、暂停或终止运行。
采购和部署时应评估完整运行系统,包括网络安全、维护、人机交互与失效恢复,而不能只比较功能列表。
治理要求应反映物理后果与运行场景,同时与具体应用风险保持相称,避免笼统地鼓励或限制全部机器人技术。
重点推进可量化的可靠性、不确定性识别、安全干预以及感知、规划与执行链条的长期运行表现。
下一步观察什么
- 公开演示是否同时说明运行条件,并提供能力可以重复实现的证据。
- 系统能否在受污染数据、不可预测行为或性能退化造成物理伤害前及时识别问题。
- 能源消耗、维护成本与设备寿命是否和能力、自主性一起接受评估。
AI 正在扩展机器人可以感知、理解和尝试完成的事情,但进入物理世界也提高了责任标准。真正的进步应以可靠运行、适度自主和安全失效能力衡量,而不是只看新奇程度。可信路径需要把前沿研究与严格边界、透明证据以及对周边人员的持续保护结合起来。FUURAA 支持这一方向,同时会把对行业整体的分析与尚未完成开发的平台能力主张严格分开。
本文是 FUURAA 对所列 IFR 公开资料的独立编辑分析,不代表 IFR 的立场,不构成 IFR 对 FUURAA 或 AFUU™在复™ 的认可,也不把行业整体能力归属于仍在开发的平台。
前瞻观察
应用方向
工业与物流
自适应检测、移动、物料处理及更安全的重复性工作。
面向人的服务
自然交互可提升可用性,但必须谨慎处理社会与安全设计。
维护与韧性
预测性维护和高效控制有助于延长设备寿命并减少浪费。
继续阅读
相关洞察
2026 年 7 月 26 日
FUURAA 集团官网 V1.0:清晰可信的官方公共来源
FUURAA 集团官网 V1.0 将集团身份、发展方向、已确认产品、前沿研究、治理信息与联系渠道汇集为统一的官方公共来源。阅读洞察 →
2026 年 2 月 17 日
为什么 AI Agent 需要基础设施,而不只是更强的模型
NIST 于 2026 年启动 AI Agent 标准计划,将互操作性、开放协议、安全与 Agent 身份置于可信采用的核心位置。阅读洞察 →
2026 年 5 月 20 日