技术机制
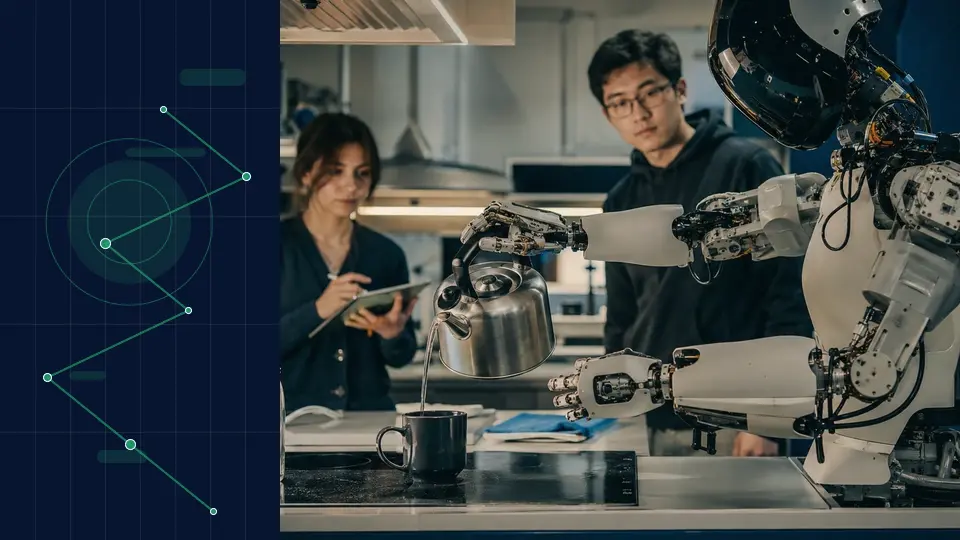
传感器融合系统对相机、雷达、LiDAR、声学传感器及惯性信号进行时间对齐与标定,以估计物体、运动和场景状态。
技术专题档案
定义与范围
设备端智能、传感器融合与空间模型把数字系统连接到建筑、城市、自然环境及不断变化的地球。
FUURAA 从技术机制、部署基础设施、证据要求与公共利益影响四个维度审视“计算机视觉与传感器融合”。本专题明确区分已经可以验证的能力与仍需真实环境检验的部分。
这是技术与机会专题,不代表 FUURAA 当前已经推出产品、持有相关资产、建立合作、完成投资或交易。
系统结构
技术能力、支撑基础、证据与治理必须被共同考虑。
传感器融合系统对相机、雷达、LiDAR、声学传感器及惯性信号进行时间对齐与标定,以估计物体、运动和场景状态。
边缘处理器、传感网络、定位、地图、数字孪生、通信与云端协同,共同形成连续的信息物理系统。
稳健性应在不同光照、天气、遮挡、标定漂移及部分传感器失效条件下测试,并披露不确定性和各类对象表现。
主要风险包括欺骗攻击、遮挡、识别偏差、标定失效、隐私侵扰,以及对相互冲突的测量结果进行过度自信的融合。系统层面的治理还需要:持续感知带来同意、监控、数据主权、环境代表性,以及谁可以依据空间推断采取行动等问题。
精选证据记录
FUURAA 进行摘要与分析;原始机构保留其成果权利,且未审阅或认可本页。
FUURAA 不会仅因宽泛 AI 术语相似而附加不相关来源。在加入直接且可归属的来源前,本页保留为编辑技术综述。
尽调问题
可信技术档案应当让证据、依赖、边界与尚未回答的问题更容易被看见。
哪些证据能够区分“计算机视觉与传感器融合”的受控演示与可依赖的实际运行?
哪一项技术依赖或运营瓶颈最限制其规模化表现?
本专题所述的哪类失效或伤害应触发暂停、升级处置或人工复核?
哪些成本、性能、安全或互操作结果将否定当前采用判断?
FUURAA 展望
随着本地模型和传感网络进步,空间智能可能成为建筑、交通、现场作业与地球系统的操作层。因此,对“计算机视觉与传感器融合”的可信进步,应依据可验证结果、系统韧性、负责任采用及纠错能力来判断,而不能只依据新颖性。
本展望属于编辑判断,不构成市场预测、投资建议或产品时间表。