FUURAA 前沿研究

研究方向 04

具身智能

当智能进入物理世界,可靠性与责任就变得可触碰。

关注感知、空间推理、操作、运动、世界模型与以人为本设计如何汇合,让 AI 从屏幕进入机器和人类共享的现实环境。
研究方向,不代表相关产品已经发布中英双语 · 原始来源 · 证据标识
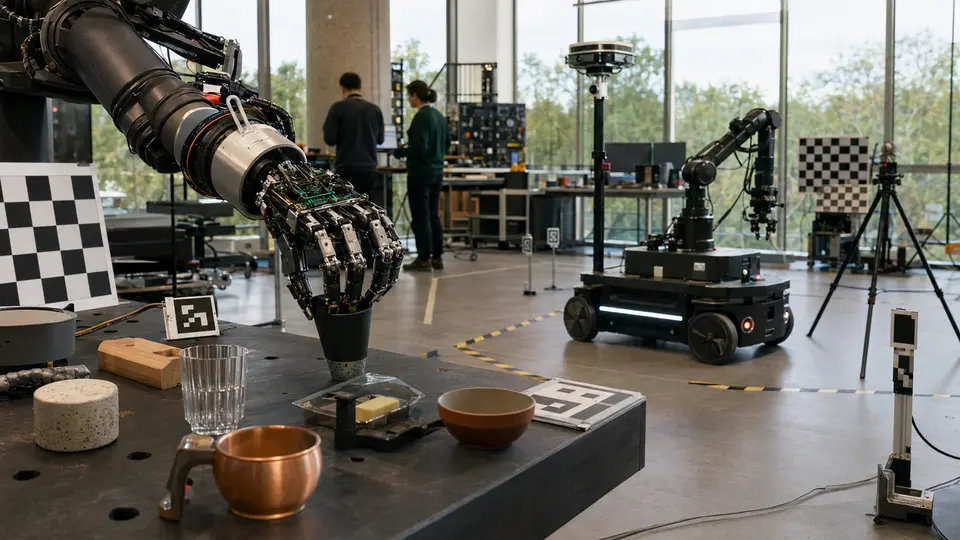
具身智能FUURAA 概念视觉

相关研究出版物

通过 FUURAA 研究视角重新审视证据。

动态证据雷达

与这一研究方向相关的近期信号。

检索全部前沿信号
已经发生Figure · 2026 年 5 月 8 日

机器人团队可以通过观察协作

Figure展示两台人形机器人在没有显式消息传递或中央规划器的情况下共同整理房间。

前瞻预测Figure · 2026 年 5 月 8 日

默契协作仍需要明确安全协议

基于观察的团队协作很灵活,但共享空间带来意图、时序和碰撞风险的不确定性。

已经发生Physical Intelligence · 2026 年 4 月 16 日

机器人策略开始同时理解“做什么”和“怎么做”

π0.7接收语言、视觉子目标和性能元数据等多种条件,用于控制任务本身及执行策略。

正在形成Physical Intelligence · 2026 年 4 月 16 日

组合式泛化正在进入机器人领域

研究系统能够重新组合既有技能,并根据指导完成没有对应示范的新任务。

正在形成Physical Intelligence · 2026 年 4 月 16 日

跨机体迁移可降低重复训练成本

π0.7报告把操作任务迁移到没有对应任务示范的新机器人配置。

前瞻预测Physical Intelligence · 2026 年 4 月 16 日

通用机器人可能吸收专用策略经验

研究把经过优化的专用策略经验蒸馏进更广泛的模型,同时保持较强任务表现。

已经发生Physical Intelligence · 2026 年 3 月 19 日

小型强化学习模块可精修精准动作

RL Token方法冻结主VLA,并在压缩内部表征上训练较小的actor与critic。

正在形成Physical Intelligence · 2026 年 3 月 19 日

精度与泛化需要不同学习闭环

广泛VLA能力可以覆盖多任务,但精细对准和速度仍可能受益于任务局部强化学习。

让问题保持开放

当证据、工程与批评能够相遇,研究才会真正前进。

研究人员、工程师、大学与公共机构可向 FUURAA 提交来源、纠正建议或值得系统评述的方向。

讨论研究合作 阅读研究方法